言語
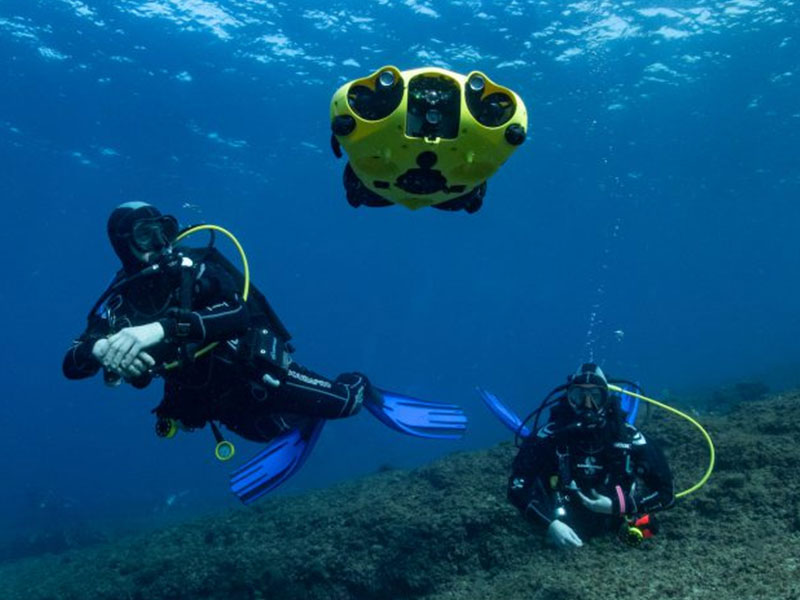
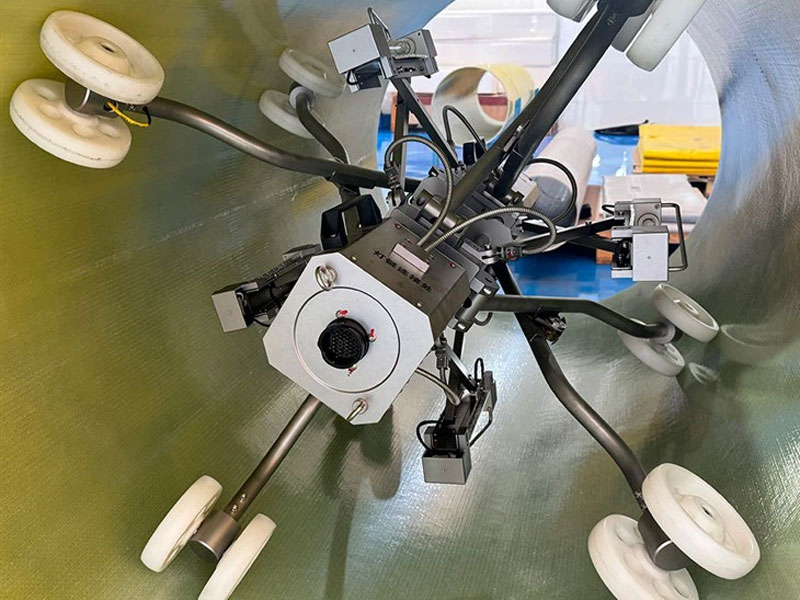
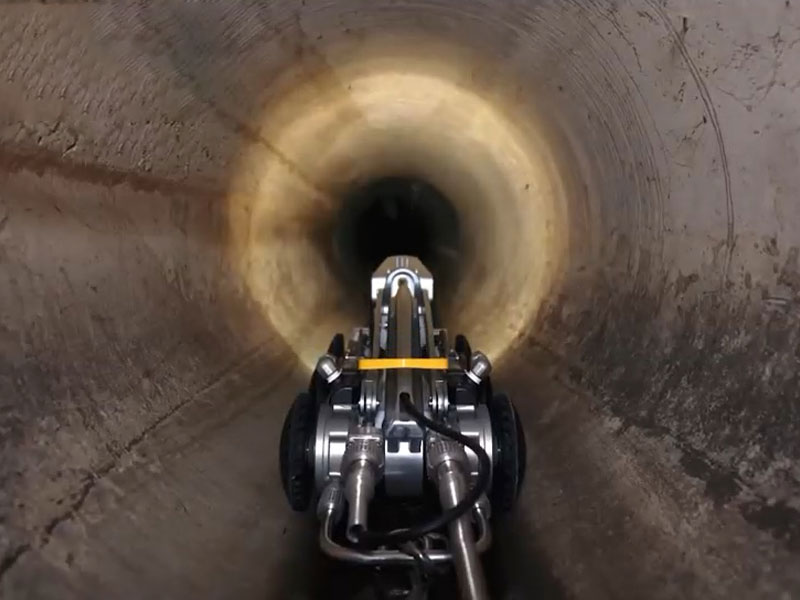
水中ロボット/パイプラインロボットは水中またはパイプライン内で動作する必要があり、ホストコンピュータはリアルタイムでロボットの状態を監視し、操作指示を発行する必要があり、ロボットはビデオをリアルタイムでホストコンピュータに送信します。特殊な使用環境のため、ホストコンピュータとロボットの間で安定した信頼性の高いリアルタイム通信を確立するにはどうすればよいでしょうか?
最初に検討される通信方式は CAT6A です。ケーブルの最大伝送距離はわずか 100 メートルです。 100 メートルを超えると信号の減衰が非常に深刻になります。実際のアプリケーション環境では、ほとんどのシーンが 100 メートルを超え、伝送距離は実際の要件を満たすことができません。また、動作中のワイヤーは常に伸びており、断線しやすくなります。
光ファイバーは伝送するため電磁ノイズの影響を受けず、距離も遠く帯域も広いため、水中ロボットにも使用されています。しかし、光ファイバーはカスタマイズが必要で、壊れやすく、故障率が高く、高価です。
ブロードバンドキャリアを使用し、2芯電力線を最大限に活用し、高速・長距離伝送を実現します。速度は最大100Mで、通常の電力線の伝送距離は500メートル、シールド付きツイストペアの伝送距離は1000メートル、同軸ケーブルの伝送距離は2000メートルに達します。
ブロードバンド キャリアの利点: 高帯域幅、長距離、強力な拡張性、完全に透過的なデータ伝播、安定性と信頼性、プラグ アンド プレイ。
水中ロボット/パイプラインロボットはブロードバンドキャリア通信、さまざまなケーブル伝送パラメータを使用します:
| ブロードバンド キャリア | 通常の電力線 | シールド付きツイストペア | 同軸ケーブル |
| データ帯域幅 | 90Mbps | 60Mbps | 100M |
| 伝送距離 | 500メートル | 1000メートル | 2000メートル |
| 回線速度 | 2コア | 2コア | 2コア |
| 建設 | シンプル | シンプル | BCN |
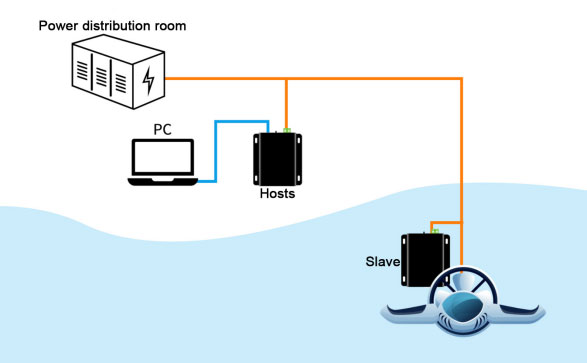
応用事例図:
OEM/ODMサービス
お客様のニーズを満たすプロフェッショナルな OEM および ODM サービスを提供します。
ワッツアップ:
+86-18157343325
連絡先の詳細
+86-18157343325
場所
クイックリンク
連絡する
このフォームを使用して私に連絡することができます。